视线引导与重心控制的基础逻辑
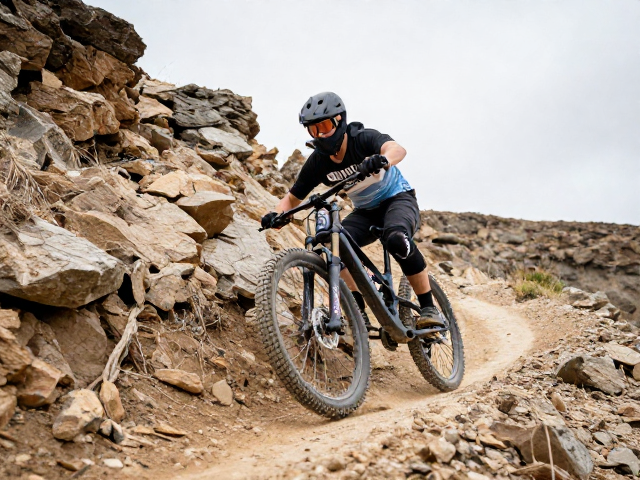
在DH速降赛中,下坡刹车与转向的核心并非依赖手脚的机械动作,而是建立在严密的视线引导与重心分布之上。骑行者的视线应始终锁定前方路径中距离最远、最平坦的线段,而非盯着车轮下方的障碍物或急弯。这种“看远不看近”的习惯能激活前庭系统,使头部和肩部自然跟随视线转动,进而带动髋部和膝盖完成流畅的过弯动作。当视线锁定出弯点时,身体重心会本能地向弯道内侧倾斜,这种由视觉驱动的身体姿态调整,能显著降低因反应延迟导致的推头或甩尾风险。
重心控制则是维持车辆动态平衡的关键,特别是在面对颠簸路面时。下坡过程中,骑行者需保持膝盖微屈、脚跟下沉,通过下肢的减震系统吸收路面冲击,同时上半身保持相对静止以提供稳定的支点。在需要减速或转向时,重心应略微向后移动,增加后轮抓地力,防止前轮因制动力过大而锁死或失去导向能力。这种重心的前后微调并非静态站立,而是随着地形变化进行动态补偿,确保车辆在高速状态下依然能够精准响应操控指令。
后轮制动与转向输入的协同效应
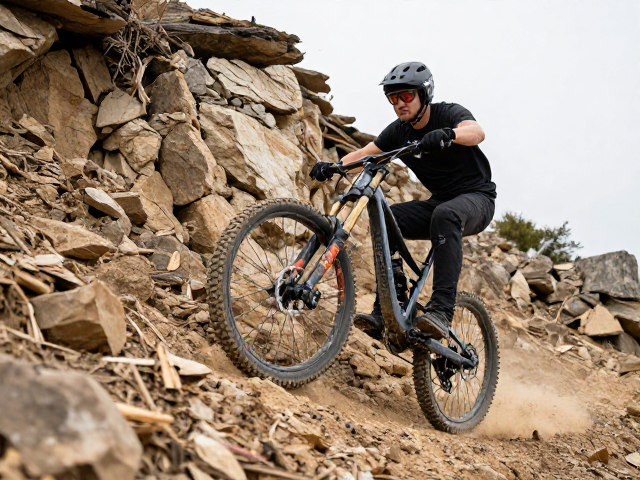
针对崎岖山路的穿行,后轮制动是控制车速与调整车身姿态的核心手段。相较于前轮制动容易引发过度转向或前空翻,后轮制动能更温和地降低车速,同时允许车辆在制动过程中保持一定的循迹性。在连续弯道或长下坡路段,骑行者应采用点刹或持续性轻踩后刹的方式,利用后轮的滑动摩擦力来抑制速度增长,而非追求瞬间静止。这种操作方式能有效避免车轮抱死导致的失控,特别是在湿滑或松散路面,后轮制动能更好地维持轮胎与地面的接触面积,提升操控稳定性。
转向输入则需要与制动动作形成严密的协同关系,避免在弯道中心进行大幅度转向或急刹。理想的过弯姿态是在入弯前完成减速,入弯时保持油门(油门指加速或维持速度的动作)稳定,通过转向把的轻微推力引导车头指向出弯点,随后在出弯阶段逐渐加速。在崎岖路段,转向不应是硬性对抗,而是顺应地形起伏的柔性引导。当遇到碎石或树根等不规则障碍时,骑行者应放松手腕,允许车把轻微跳动,通过手臂的缓冲作用吸收震动,同时利用臀部感知车身动态,随时微调转向角度以避开危险区域。
复杂地形下的动态适应策略
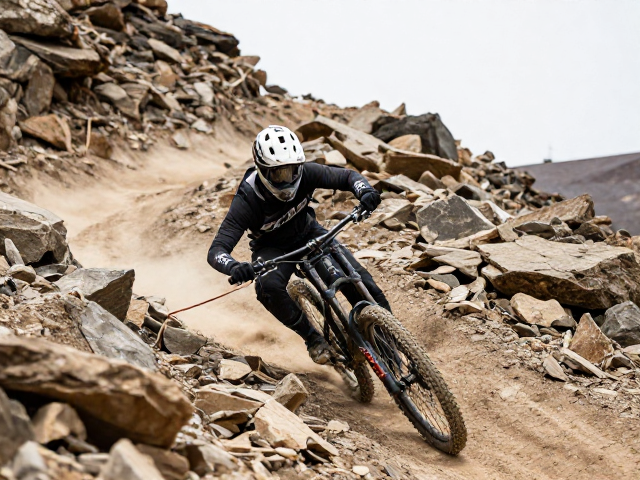
崎岖山路中的树根、岩石和车辙坑要求骑行者具备极高的动态适应能力。面对突发的垂直落差或尖锐障碍物,直接硬扛会导致车辆失控或部件损坏。正确的策略是提前识别地形特征,通过调整车身角度使车轮以最佳接触点越过障碍。例如,遇到横向树根时,应略微抬高前轮,利用后轮牵引力带动车身通过;面对纵向车辙,则应保持车轮居中,避免轮胎陷入沟槽导致方向偏移。这种地形适应能力依赖于骑行者对车辆几何结构的深刻理解,以及对路面反馈的即时处理。
在高速穿行中,心理状态会直接影响技术动作的执行效率。紧张会导致肌肉僵硬,进而削弱车辆的减震效果和转向灵敏度。因此,骑行者需在训练中逐步建立对复杂地形的熟悉感,通过重复练习形成肌肉记忆。在实际骑行中,保持呼吸平稳,避免在高风险路段过度关注速度数值,而是专注于动作的流畅性与身体的放松度。当遭遇意外颠簸或偏离理想路线时,迅速调整重心,利用身体的弹性动作恢复平衡,而非试图通过强力操控强行修正,这种“顺势而为”的策略能最大程度降低事故风险。