传动系统污染与机械效率的博弈
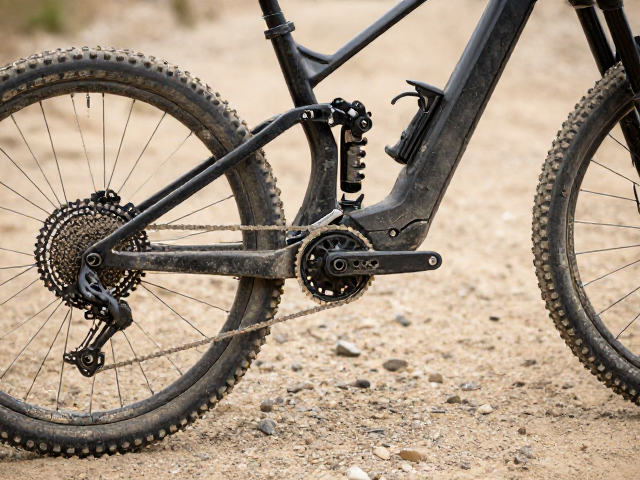
砂石混合泥浆进入电助力山地车的中置电机与链条区域后,会形成高粘度的研磨介质。这种混合物不仅会增加传动阻力,还会加速链条、飞轮及链轮的磨损。中置电机通常位于车架底部中央,其密封设计直接决定了内部齿轮组的寿命。在干燥的细砂环境下,颗粒容易通过防尘罩缝隙侵入,导致内部轴承过早失效;而在湿滑泥地中,泥浆包裹电机外壳,不仅影响散热,还可能因高温导致电子元件故障。
骑行者常观察到,严重污染状态下,电机输出曲线会出现不规则波动。这是因为传感器检测到异常负载,控制单元试图通过调整电流来维持扭矩,但物理层面的阻力过大导致响应滞后。此时,踏板转角的细微变化可能被放大为动力的突兀介入,破坏了骑行节奏。保持传动系统的清洁并非单纯为了美观,而是确保电机能在设计工况下输出稳定的功率曲线,避免因机械干涉引发的动力中断或失控。
悬挂几何与轮胎抓地力的动态平衡
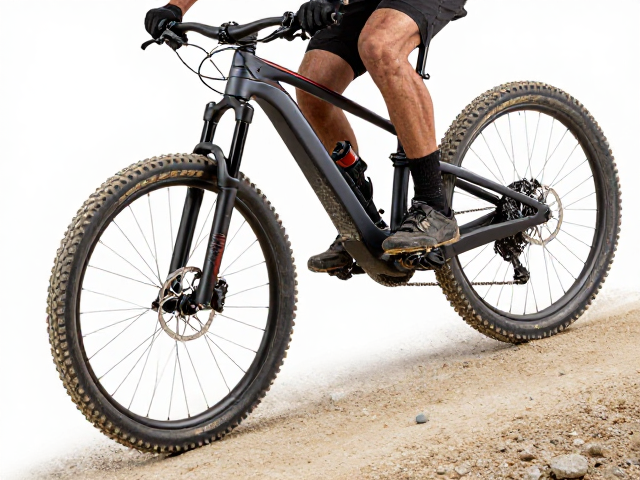
高负荷工况下,电助力山地车的悬挂系统承担着吸收冲击与维持车身姿态的双重任务。砂石路面具有极高的不平整度,前叉与后胆需要快速压缩与回弹以贴合地面纹理。当轮胎陷入松散砂层时,接地面积的变化会显著改变车辆重心分布。宽胎径配合低胎压能增加接触面,但过低的胎压在急加速时可能导致胎壁过度形变,引发动力传递效率下降。
电机提供的额外扭矩会在加速瞬间增加后轮下沉感,这一物理现象会改变后悬挂的杠杆比,进而影响轮胎对地面的贴地性。在碎石坡道上行进时,若动力输出过于线性且突然,后轮容易因扭矩过大而打滑空转。此时,悬挂系统的阻尼设定显得尤为重要,它需要抑制因动力介入引起的车身晃动,同时允许轮胎在微观层面上微调角度以寻找最佳抓地点。这种机械结构与电子控制的协同,构成了车辆在复杂地形下的稳定性基础。
电子控制逻辑对突发路况的响应机制
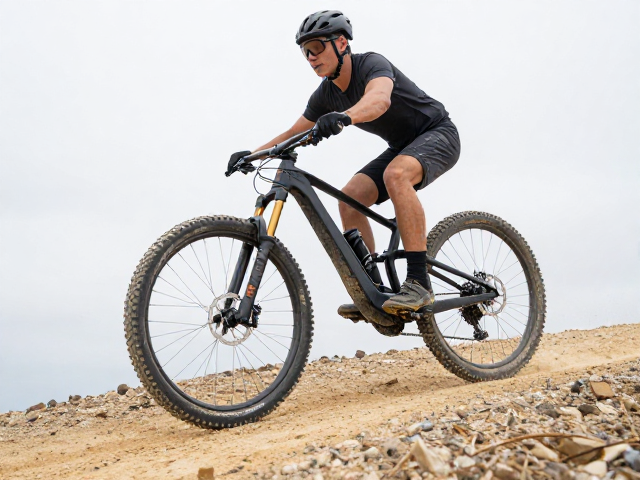
电助力系统的核心在于控制器对传感器数据的实时处理。在砂石路面,车轮转速传感器与加速度计的数据会频繁波动。优质的控制算法需要具备滤波与预测功能,以区分路面颠簸引起的瞬时转速变化与骑行者真实的踩踏意图。当车辆遭遇突发的石块撞击或深坑,控制器需迅速降低扭矩输出,防止因动力骤增导致车辆失控或机械部件过载。
部分高端车型采用基于踏板力矩与转速双维度的混合感应技术,能够更精准地识别骑行者的意图。在砂石污染导致轮胎打滑时,系统可通过降低辅助比例,让骑行者通过肢体语言重新建立对车辆的掌控。这种降级模式并非性能缺失,而是安全逻辑的一部分。它避免了在低附着力路面下,过强的电力介入引发车轮空转,从而减少因动力失控导致的摔车风险。
结构强度与材料疲劳的长期考验
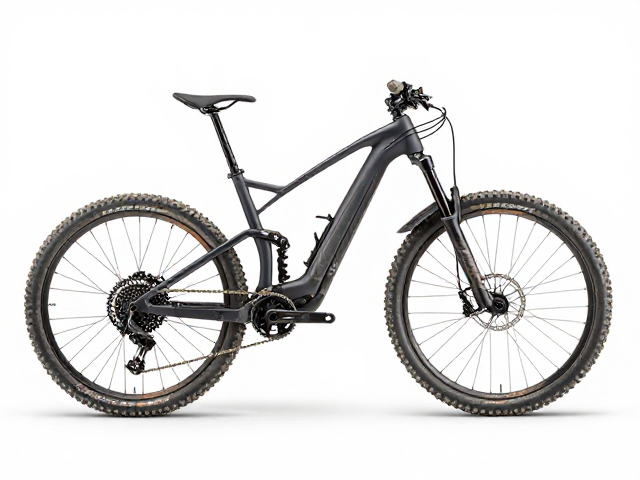
长期在恶劣路况下行驶,车架承受的应力远超平坦路面。电助力山地车的电池仓与电机安装座是应力集中的关键区域。砂石路面的高频振动会通过轮胎、悬挂传递至车架,若结构设计存在刚性不足,长期累积可能导致焊点开裂或碳纤维层压板分层。特别是对于铝合金车架,应力腐蚀开裂是一个需要关注的隐性风险。
电机外壳与电池壳体的连接处常使用高强度螺栓固定,这些连接点在受到剧烈冲击时可能发生微动磨损。随着使用时间增加,螺栓预紧力可能因振动而松动,进而引发异响或结构失效。因此,关键受力部件的材料选择与热处理工艺至关重要。高强度钢或经过特殊处理的铝合金能有效提升抗疲劳性能,确保车辆在经历成千上万次冲击后,核心结构依然保持完整与可靠。