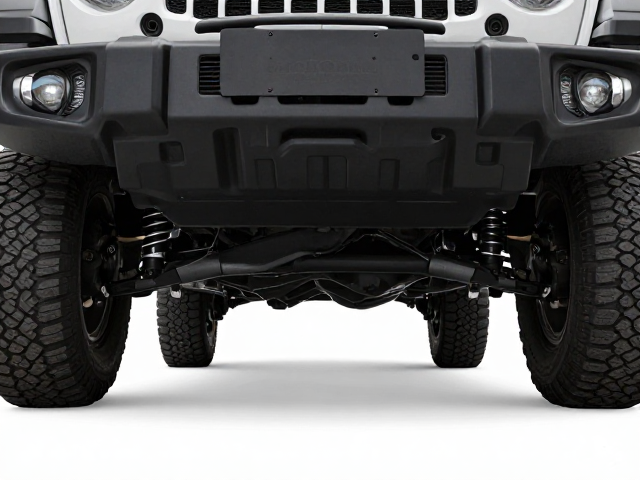
底盘结构与悬挂系统的刚性验证
越野场景下的极限路况会对车辆底盘产生多维度的剪切力与扭曲力,因此底盘架构的刚性表现直接决定了车辆在复杂地形中的脱困能力与安全性。工程师团队通常会通过多轴振动台模拟崎岖路面的高频冲击,重点监测副车架连接点、纵梁以及悬挂塔顶的形变数据。在真实的测试环境中,当车辆以一定速度通过炮弹坑或连续搓板路时,车身姿态的稳定性不仅依赖于悬挂行程,更取决于整体架构能否在剧烈颠簸中保持几何位置的恒定。
针对这一需求,检测过程中引入了高精度位移传感器与应变片阵列,对底盘关键受力点进行实时数据采集。数据会显示在极端负载下,悬挂几何角度是否出现不可控的偏移,以及底盘衬套在极限压缩状态下是否出现干涉或过度形变。这种基于物理实体的结构验证,确保了车辆在面对非铺装路面时,能够维持可预测的操控特性,避免因结构松散导致的失控风险。
动力输出与四驱系统的从属逻辑
在低附着力路面或陡坡起步场景中,动力系统的响应速度与四驱系统的扭矩分配效率是核心考量因素。测试重点在于评估发动机在低转速区间的扭矩爆发能力,以及变速箱换挡逻辑在频繁启停状态下的平顺性与跟脚感。与此同时,中央差速器与前后差速锁的介入时机必须经过严密的标定,以确保动力能够精准输送至具有附着力的车轮,而非浪费在无效的空转中。
实际路测中,车辆需在不同坡度与路面附着力变化的坡道上进行静态起步与动态攀爬测试。传感器会记录从驾驶员踩下油门踏板到车轮产生有效驱动力之间的毫秒级延迟,以及四驱系统在检测到打滑瞬间的锁止响应速度。通过反复迭代优化,确保动力输出曲线与四驱逻辑的高度协同,使车辆能够在泥泞、沙地或岩石路面中保持持续且线性的前进动力,提升通过效率。
电子辅助系统与传感器在极端环境的可靠性
现代越野能力高度依赖电子辅助系统的精准介入,包括牵引力控制、陡坡缓降以及全景影像等功能。在极端路况下,传感器容易受到泥水、震动以及强电磁干扰的影响,因此需验证其在恶劣工况下的数据真实性与系统稳定性。检测团队会在模拟的暴雨、泥泞飞溅以及强颠簸环境中,监测各类雷达、摄像头及轮速传感器的信号完整性,确保电子系统不会因环境干扰出现误判或失效。
具体测试中,车辆需穿越模拟的水坑与深泥区,同时记录电子稳定程序对车轮打滑的修正逻辑。系统需在毫秒级别内识别轮胎抓地力变化,并通过制动或降扭来维持车身轨迹。此外,还需要验证在长时间高强度越野后,电子控制单元的热管理状态,防止因过热导致的功能降级或中断,确保辅助系统在关键时刻能提供稳定可靠的支撑。
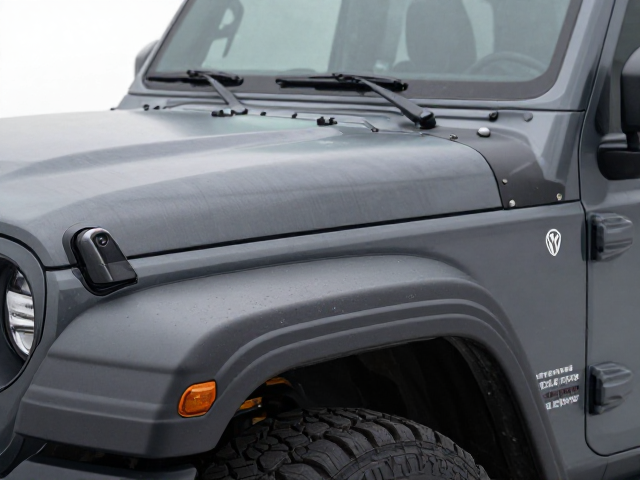
车身密封性与耐腐蚀材料的长期表现
越野环境中的涉水、泥水飞溅以及紫外线照射,对车身密封性与材料耐候性构成了严峻挑战。检测环节重点评估车门、车窗、天窗以及底盘护板的密封条在低温、高温及高湿环境下的老化情况,以及接缝处在剧烈震动下是否出现松动或异响。同时,针对底盘金属部件与塑料饰板,需验证其涂层附着力与抗腐蚀性能,防止因泥沙侵蚀导致的结构强度下降或外观破损。
在实验室模拟与真实路试中,车辆定期接受高压水枪冲洗与盐雾测试,以加速模拟长期使用后的老化效果。工程师会定期检查密封胶条的弹性恢复能力,以及底盘装甲在碎石冲击下的抗剥落性能。这些细节的把控,确保了车辆不仅在新车阶段具备良好的防护能力,更能在长期越野使用中维持良好的密封状态与外观完整性,降低因环境因素导致的隐性故障风险。