人体工学与摩擦力学的协同机制
握把打滑往往源于手掌出汗导致的摩擦系数降低,以及高频震动对肌肉控制力的干扰。当手指与握持面之间无法形成稳定的静摩擦力时,微小的位移会被放大为操作偏差,这种现象在长时间使用或高强度场景中尤为明显。通过优化接触面的微观结构,可以显著提升抓握的稳定性,使手掌在动态变化中保持对设备的精准跟随。
掌心震动缓冲并非单纯依靠材料的软硬度,而是利用高分子材料的粘弹性特性,将高频冲击转化为热能消散。这种物理机制能够减少传递至手指末梢神经的峰值加速度,从而降低肌肉疲劳感。当手部肌肉处于放松状态,而非紧绷对抗震动时,细微的触控操作或机械动作的自然度会大幅提升,实现真正的“跟手”体验。
表面纹理设计的微观干预策略
接触面的纹理深度与密度直接决定了排汗通道的有效性。过于平滑的表面容易形成水膜,导致润滑效应从而打滑;而经过精密计算的微米级凹槽结构,能在接触瞬间挤出多余油脂与汗水,保持干燥的接触界面。这种设计需要平衡排水效率与触觉反馈,过深的纹理可能增加异物卡滞的风险,过浅则无法有效应对潮湿环境。
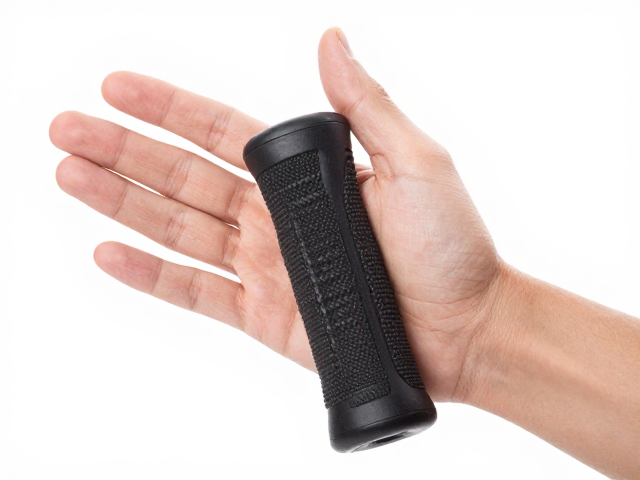
纹理的拓扑结构还需考虑手掌肌肉的自然起伏。在拇指根部及食指指腹等高受力区域,采用高密度点阵或菱形格纹,能增加有效接触面积,分散局部压强。这种分布并非均匀一致,而是根据手掌不同部位的受力特点进行差异化设计,使得整体握持感更加贴合生理特征,减少因局部压迫过大导致的触感迟钝。
阻尼材料的层压复合技术
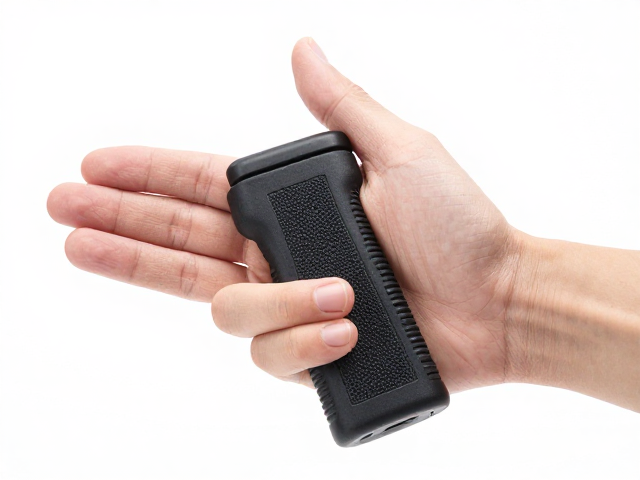
单一材料难以同时兼顾缓冲性能与结构强度,层压复合技术通过结合不同物理特性的材料来解决这一矛盾。表层通常选用高摩擦系数且耐磨的弹性体,负责提供初始抓力和抗磨损;中层引入高阻尼特性的硅胶或聚氨酯材料,负责吸收震动能量;底层则使用刚性支撑结构,确保整体形态的稳定性。这种三明治结构使得握把在受到冲击时,能量被中层材料有效耗散,而非直接传导至手部。
材料的滞后现象是缓冲效果的关键指标。在反复形变过程中,材料内部分子链的摩擦会产生热量,从而消耗动能。通过调整聚合物配方中的交联密度,可以精确控制这一过程的速率。过快的恢复可能导致反弹冲击,过慢则影响操作响应速度。因此,复合材料的配比需要经过严密的力学测试,以找到震动衰减与操作灵敏度的最佳平衡点。
动态握持下的触觉反馈优化
跟手感的核心在于系统对手部微小位移的响应一致性。当震动被有效缓冲后,手部肌肉不再需要额外消耗能量来维持姿态,此时触觉传感器或机械结构的反馈信号更加纯净。这意味着每一次按压、滑动或旋转的动作,都能获得可预测且一致的物理回馈,消除了因震动干扰产生的误触或延迟感。
这种一致性还体现在长时间使用下的性能稳定性。随着使用时间增加,材料可能会因温度升高或形变而产生特性漂移。通过优化材料的热稳定性和抗蠕变性能,确保缓冲效果和摩擦力在数小时甚至更长时间的使用中保持恒定。这种长效的稳定性,使得操作者无需频繁调整握持力度,从而维持流畅、跟手的操作节奏。