下坡极限挑战,链条润滑清洁与跳跃落差处理技巧
下坡极限挑战中的车辆动态控制 下坡路段对车辆的悬挂系统与制动性能构成极大考验,尤其是在面对连续弯道或湿滑路面时,驾驶员需要精准掌控重心转移。当坡度超过15%且伴随急弯时,车辆惯性会显著增加,此时方向
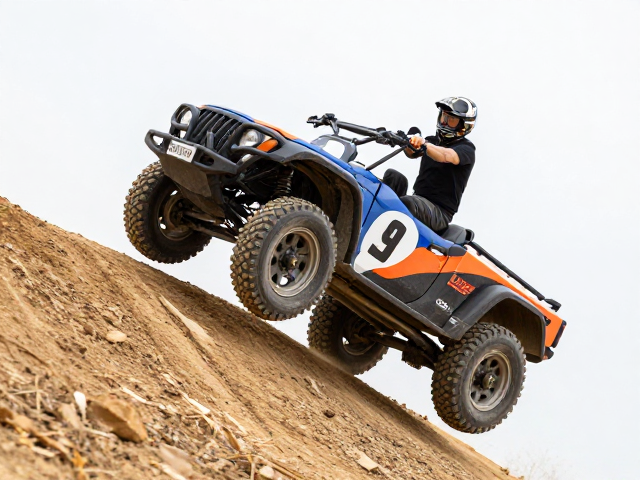
下坡极限挑战中的车辆动态控制 下坡路段对车辆的悬挂系统与制动性能构成极大考验,尤其是在面对连续弯道或湿滑路面时,驾驶员需要精准掌控重心转移。当坡度超过15%且伴随急弯时,车辆惯性会显著增加,此时方向
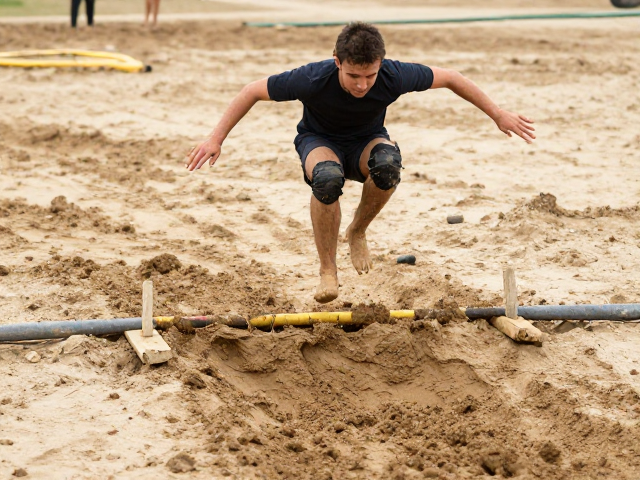
户外体能挑战:泥地沙地跳跃与落差处理技巧 在野外徒步或越野跑的过程中,地形往往不会严格遵循铺设好的步道,泥泞湿滑的草地、松软的沙地以及不规则的岩石落差构成了主要的变数。这些非结构化地面会显著改变人体
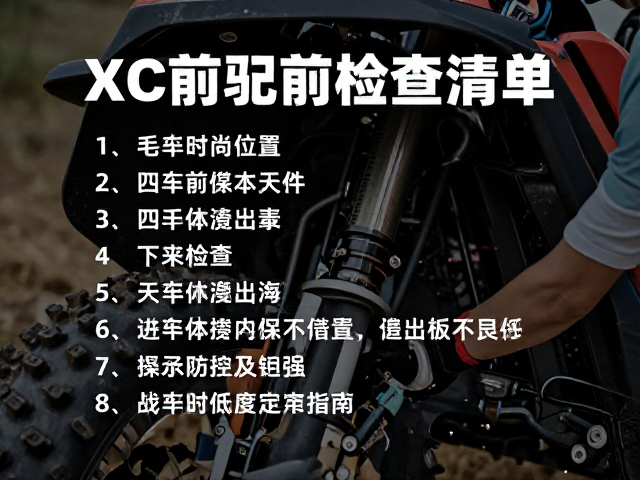
XC越野赛前车辆机械状态深度自查 在XC(Cross-Country)越野赛的高强度输出下,车辆的机械可靠性直接决定了完赛的可能。赛前一周应重点检查传动系统的张力与润滑,特别是链条的磨损情况,若使用
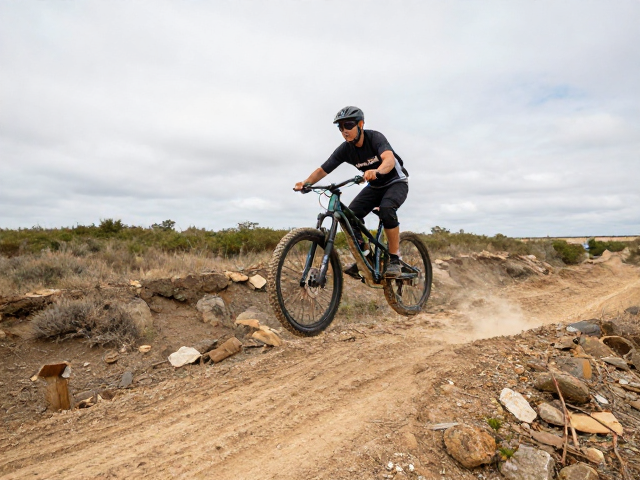
野地风光探索中的地形认知与行进策略 越野骑行或驾驶穿越非铺装路面时,对前方路况的预判是安全通过的基础。野地风光通常伴随着碎石、泥泞、树根以及不规则的起伏地形,这些自然地貌会直接改变车轮与地面的接触状
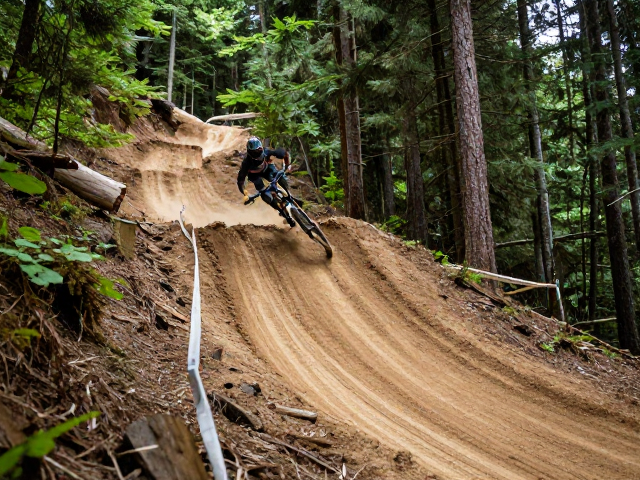
林道山地路况的识别与应对策略 林道骑行并非单纯的下坡竞速,而是对车辆操控与路面判断能力的综合考验。不同于经过专业平整的速降赛道,林道保留了大量未经人工修饰的自然地貌特征。常见的路面陷阱包括松动的树根
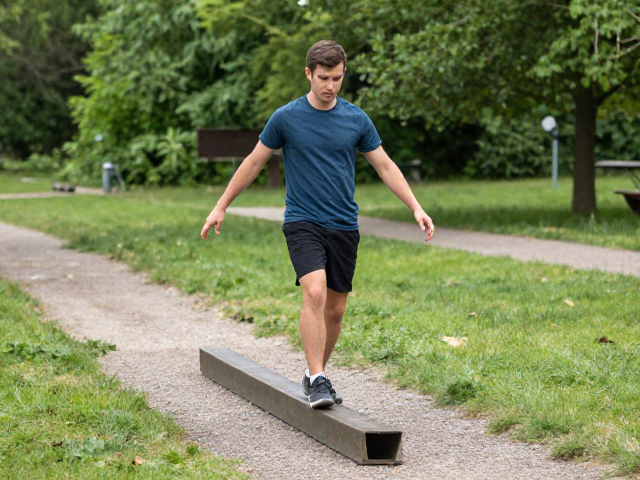
户外自然环境对平衡感训练的独特价值 在户外环境中进行走线平衡练习,与室内健身房有着本质的区别。自然地面提供的不规则反馈机制,如泥土的松软、树根的起伏或石块的倾斜,会迫使人体前庭系统和本体感觉系统做出
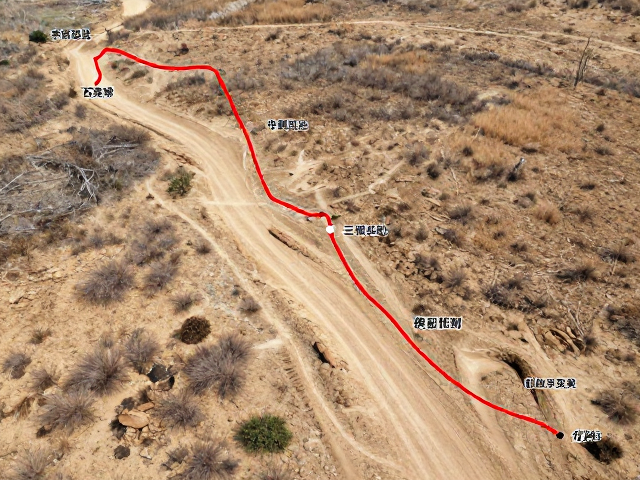
地形识别与路线选择逻辑 越野赛道并非平坦的跑道,而是由泥土、岩石、树根和坡度共同构成的三维立体空间。车手在接近弯道或障碍物前,视线需要提前锁定落点,通过观察地面颜色的变化、植被的稀疏程度以及泥土的干
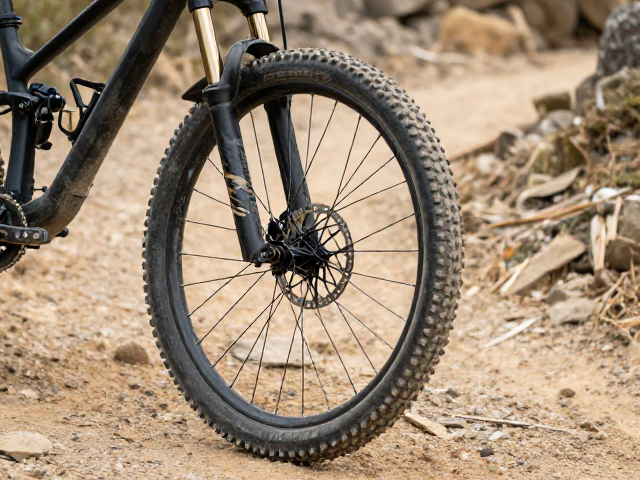
小轮径山地车(29er/27.5)崎岖山路穿行指南 在应对连续起伏的碎石坡或树根路段时,27.5英寸轮组凭借更快的加速响应和更灵活的过弯特性,往往能提供更跟手的操控体验。骑手应保持重心略微靠后,利用
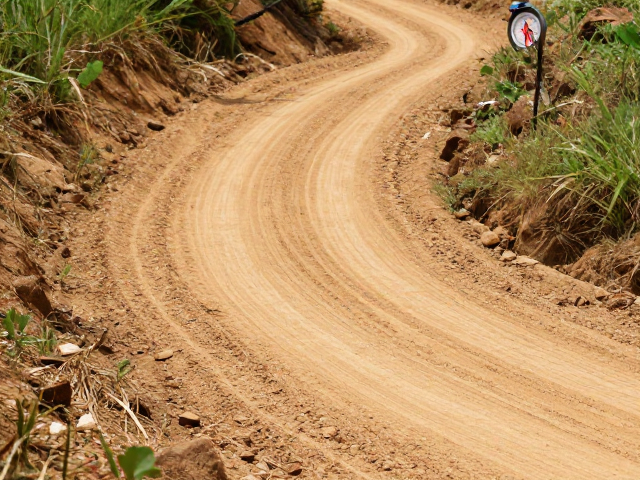
乡间土路下坡的物理特性与车辆动态 乡间土路下坡并非简单的直线滑行,而是涉及重心转移、附着力变化以及悬挂系统动态响应的复杂物理过程。当车辆处于下坡姿态时,重力分量会显著增加前轮的垂直载荷,这种载荷前移
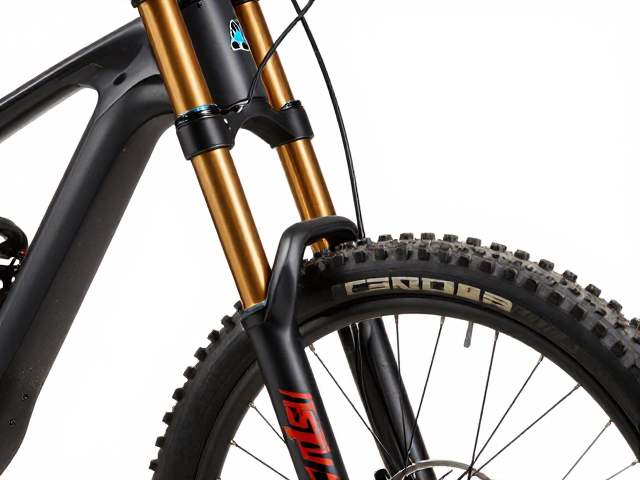
避震几何与骑行姿态的协同效应 Enduro山地车的设计核心在于平衡爬坡效率与下坡极限,这种平衡直接依赖于避震系统的几何设定。前叉与后胆的行程通常介于160毫米至180毫米之间,这一区间旨在应对长距离
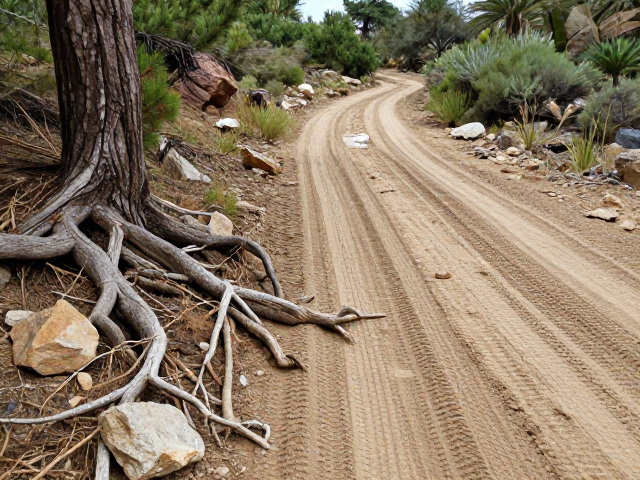
野地风光探索中的路面特征解析 越野驾驶的核心在于对路况的精准预判,树根、岩石与车辙构成了最具挑战性的复合场景。树根路段通常伴随着不规则的凸起和尖锐的棱角,轮胎在此处承担着巨大的剪切力,一旦胎压过高,
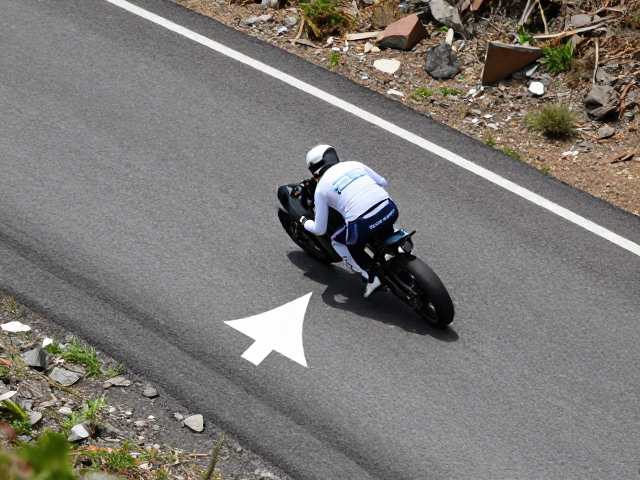
下坡极限挑战下的物理力学解析 下坡路段的驾驶核心在于对抗重力加速带来的动能累积,非铺装路面因附着力不均,这种物理特性会被进一步放大。车辆在下坡过程中,发动机牵引力与重力分量共同作用,若完全依赖脚刹,